
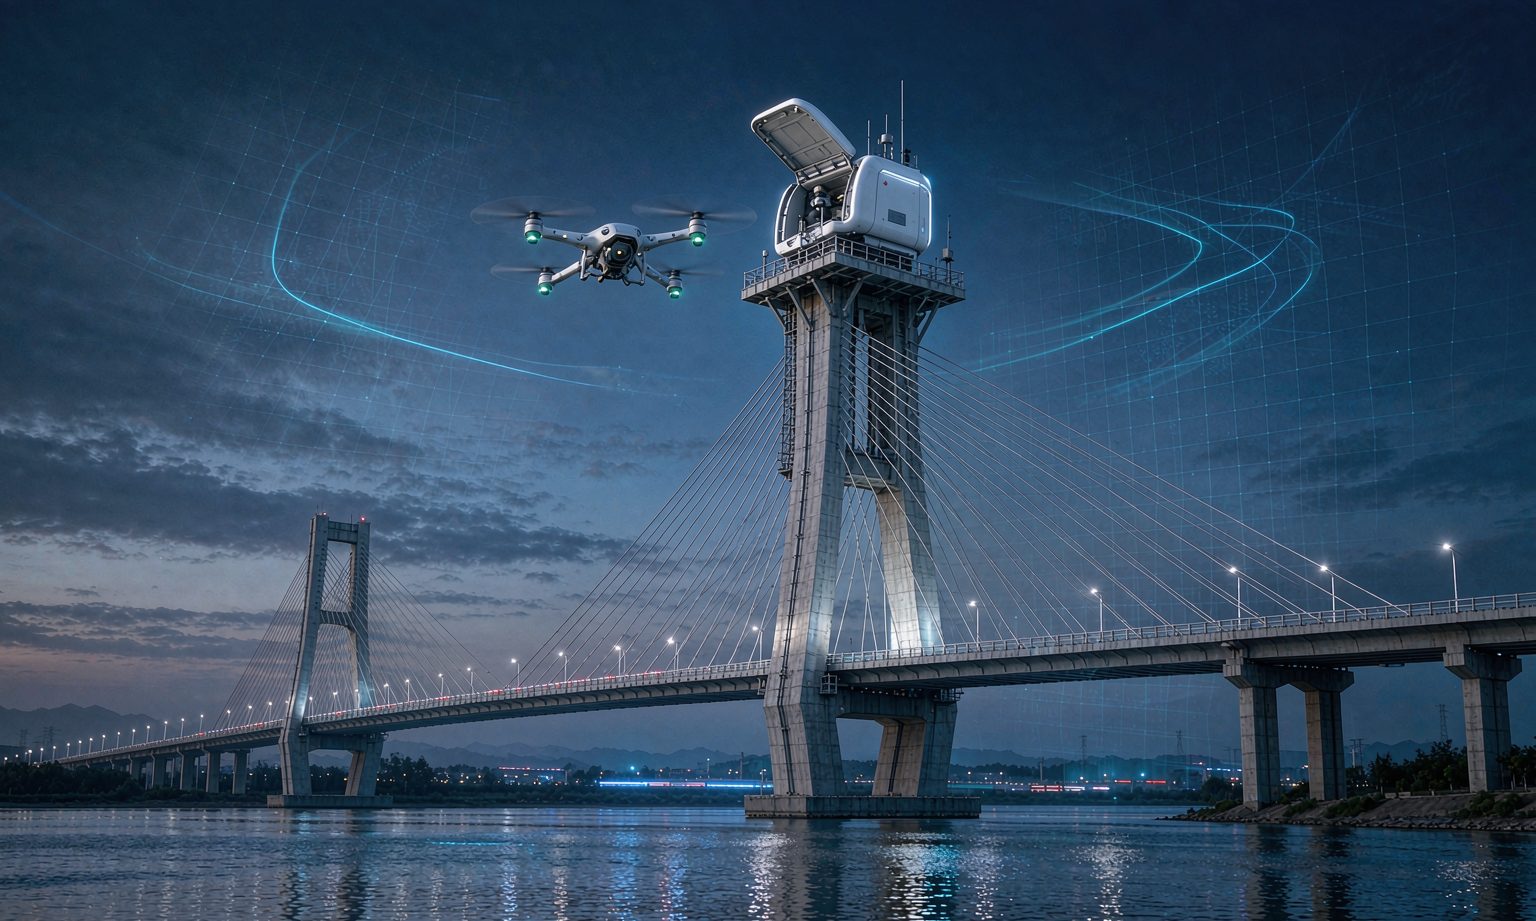
一、巡检的账,先算人再算机
过去十年,桥梁隧道结构监测的投入几乎全部压在"在线感知"上:应变计、加速度计、索力计、GNSS,日夜不停地把结构内部状态变成数据。但一个尴尬的事实是,评定的依据里最重的部分仍然来自"看"——按公路桥涵养护规范,经常检查每月不少于一次,定期检查最长三年一轮,靠的还是检查车、脚手架和人眼。在线系统看得见应变异常,却回答不了"裂缝到底多宽、剥落在哪、锈蚀到什么程度"这类外观问题。
这笔人工账并不便宜。一座大跨桥梁的一次定期检查,动辄需要封道、搭架、登高作业团队连续作业一到两周;山区峡谷桥梁、高墩、斜拉索上塔段,人工到达本身就有安全风险。交通运输部在 2023 年底启动公路桥梁自动化、快速化、数字化("三化")检测试点,方向说得很直白:用装备替代人登高、进洞、上塔。无人机正是这轮替代里走得最快的一支。
二、机巢把无人机变成"基础设施"
无人机巡检不新鲜,真正的变化在"自动机场"——机巢。它是一个带自动开合舱盖、精准停机坪、充电/换电模块和数据回传链路的无人值守箱体,无人机常驻其中,按计划自动起降、执行航线、自动返舱充电。2024 年 1 月《无人驾驶航空器飞行管理暂行条例》施行,轻小型无人机在适飞空域内的常态化作业有了明确合规框架,机巢部署从"电力、公安等少数行业试点"走向基础设施行业规模铺开。
经济性是这一轮铺开的关键。以主流厂商 2024 年后发布的第二代机巢为例,单套(含飞行器)价格已从第一代的十几万元降到数万元级,重量压到 35 公斤上下,普通桥梁检修通道或管养站屋顶即可安装;单机覆盖半径约 10 公里,充电 30 分钟上下即可执行下一架次。也就是说,一个机巢可以管住一座桥、一条隧道洞口群或一段边坡的日常外观巡检,把原来"每月半天、两三个人、一台车"的例行检查变成每天一轮、无人值守的自动作业。电力行业已经给出了参照:国家电网输电线路的无人机自主巡检占比已超过八成,人工登塔检查在多数省公司基本退出。公路结构运维走的几乎是同一条曲线。
三、桥下与深谷:真正难的不是飞,是定位与看清
对结构检查而言,机巢解决的是"每天去看一眼",而看清楚有两个硬骨头。
第一个是定位。桥面以上空旷开阔,RTK 卫星定位工作良好;但桥底、箱梁内部上缘、拱肋背面这类部位,卫星信号被结构体遮挡、多路径干扰严重,厘米级定位直接失效,贴近飞行撞梁风险陡增。现阶段的工程答案是视觉定位与激光 SLAM:用下视相机匹配预制贴图或结构纹理、用机载激光雷达实时建图,在没有卫星信号的桥底把定位误差重新压回 10 厘米以内。这也是为什么"桥梁下检查"从消费级无人机的禁区,变成了搭载视觉定位模块的行业级机型的常规科目。
第二个是看清。裂缝评定的核心指标是宽度,规范要求的观测精度到 0.2 毫米。常规 10 米外悬停拍摄,普通相机的地面采样距离在 23 毫米,只能"发现"裂缝;要"量"裂缝,必须贴近到 35 米,把采样距离压到 0.5 毫米级。目前主流通用方案是"两遍飞法":第一遍按常规航高做全覆盖普查,AI 初筛可疑区域;第二遍对可疑区自动规划贴近航线复飞,拍出可量测的细节影像。某省交通集团的桥群试点给出的公开数据是:单座千米级桥梁全外观巡检约 40 分钟,AI 识别与人工复核后,检出裂缝、剥落、露筋等表观病害的准确率在 90% 以上,漏检主要集中在被污渍覆盖的裂缝——这一点后面还要再谈。
四、从照片堆到三维底座
巡检一次产出数千张照片,如果不解决"照片挂在哪里"的问题,第二架次就变成数据灾难。行业当前的主流做法是把巡检成果落到实景三维模型上:
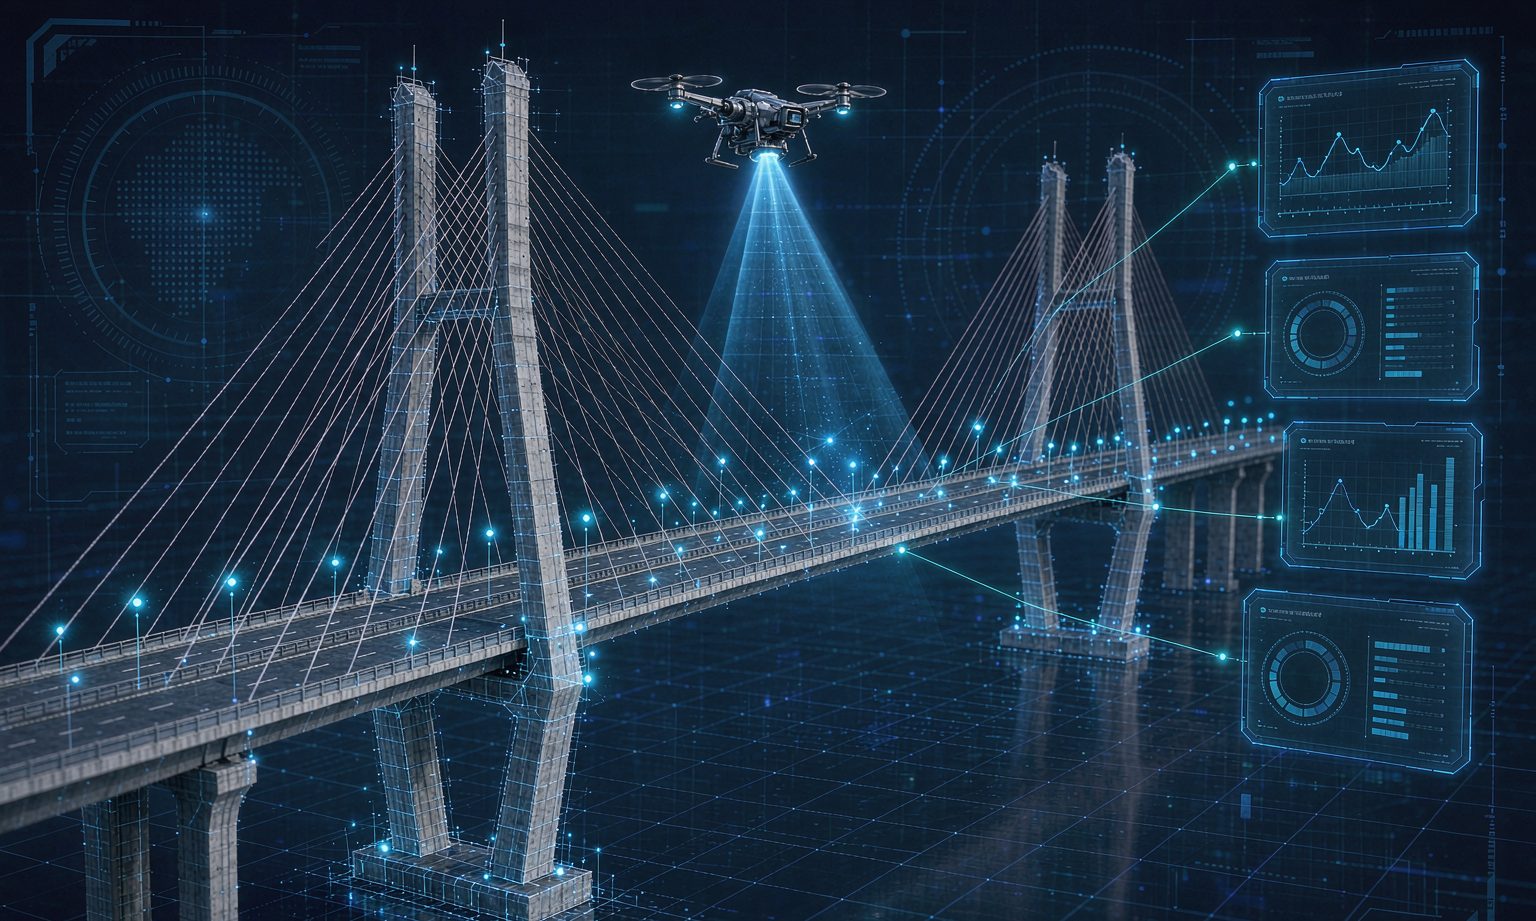
利用倾斜摄影或机载激光雷达对桥梁、隧道口、边坡做一次精细三维重建,得到厘米级精度的实景模型作为"静态底座";此后每次自动巡检的照片,通过定位数据自动挂接到模型对应部位,AI 识别出的每一条裂缝、每一处剥落都成为模型上的一个带坐标、带时间戳的"病害标注"。同一部位多次巡检的标注叠加起来,就自然形成了病害发展曲线——裂缝是稳定、缓增还是加速扩展,从"每次检查报告里的一行字"变成了模型上可以直接点开的时序数据。
这一步的意义超出巡检本身:静态三维底座 + 动态病害标注 + 在线传感器实时数据,三者叠在同一套坐标框架里,就是结构数字孪生的最小可行形态。此前很多工程的"数字孪生"只有传感器曲线,缺一个能标注病害的空间载体;机巢巡检恰好把这个载体补上了。
五、让静模型与动数据"对表"
内感和外观两套数据真正融合后,能回答单独任何一套都回答不了的问题。举两个典型场景:
场景一:应变异常反查外观。 在线系统发现某梁段应变日均值连续一周抬升 5%,传统做法是派结构工程师现场排查。融合后,工程师在三维模型上点击该梁段,直接调取机巢最近 30 天自动巡检的影像:若该区域裂缝宽度同步从 0.1 毫米增至 0.25 毫米,立即升级处置;若外观无变化,则优先排查温度效应或传感器漂移。预警分级从"单指标阈值"变成"内外交叉验证",误报处置成本显著下降。
场景二:病害触发加密观测。 定期检查或 AI 复核发现关键部位裂缝进入扩展区间后,机巢航线自动更新为"该部位每日一次贴近复飞",形成高频外观时序,直至趋势收敛。这套"病害驱动的自适应巡检频率"机制,把有限的观测资源精准投向风险部位,是纯人工制度无法做到的。
六、三道工程坎
第一道:空域与航线合规。 桥梁多跨江河、隧道多在山区,部分路段毗邻机场管制区或边境区域,机巢选址必须先过空域审批和航线报备。《条例》施行后流程已大幅简化,但管制空域内的项目仍需提前数月协调,这一点在项目排期里经常被低估。
第二道:数据质量与标注体系。 AI 病害识别的准确率高度依赖训练数据与现场条件的匹配度:光照变化、水渍污渍、修补痕迹都会造成误报,被苔藓覆盖的裂缝则会漏检。落地的关键不是模型本身,而是建立本地化样本库和"AI 初筛 + 人工复核"的双人流程,并把复核结果回流训练。指望买一套算法开箱即用的项目,多数卡在这一步。
第三道:与既有检查制度的衔接。 机巢巡检目前只能替代经常检查的大部分内容和定期检查的外观部分,承载力评定、内部缺陷(如混凝土超声、索力复核)仍依赖传统手段。合理的目标是把机巢巡检写进管养制度,明确其法律地位、频次与人工检查的分工界面,而不是让它游离在制度之外变成"额外的活"。
七、落地清单
如果你正在为一个桥群或隧道群评估机巢巡检,建议按六步推进:
- 先算替代账。 盘点现有经常检查的人工投入(人·天/年、封道成本、登高风险),确认机巢可替代的比例——通常在 60%~80%,这是立项依据。
- 选址先于选型。 逐桥踏勘起降点供电、网络与空域条件,管制空域项目先启动审批;站址条件决定覆盖范围,比机型参数更关键。
- 一次建模,长期受益。 项目启动即安排高精度三维重建,所有后续巡检数据都以它为底座;跳过这一步的项目后期必然数据失控。
- 双流程并行一个养护周期。 机巢巡检与人工检查至少并行一个完整检查周期,用真实数据校准 AI 识别准确率与告警分级,不要急于替代。
- 打通平台接口。 病害标注与在线监测平台共用坐标框架与编码体系,把"模型点开看曲线、曲线点开看照片"做成交付标准,而不是两个孤立系统。
- 写进制度才算闭环。 与管养单位共同修订检查实施细则,明确机巢巡检的频次、内容与责任边界。
八、总结
机巢巡检的价值,不在于"无人机飞得酷",而在于把结构外观检查从一种高度依赖人工经验、低频、有安全风险的作业,变成一项由基础设施自动执行、每日发生、成果自动入库的数据服务。它补上的正是结构监测体系长期缺位的那一块:在线传感器看内伤,机巢天天看外伤,三维模型把两者钉在同一张图上。
从产业节奏看,2024 年合规框架落地、第二代机巢把门槛打到数万元级、电力行业自主巡检占比超八成给出了成熟参照,公路与市政结构运维正在复制这条曲线。但也要承认边界:0.2 毫米的裂缝量测需要贴近飞行,桥底定位仍依赖视觉与激光方案,AI 识别离不开本地化样本与人工复核,承载力评定更不是它能回答的问题。未来两三年真正值得关注的,是"病害驱动的自适应巡检频率"能否成为管养制度的标准条款,以及外观病害时序与在线监测数据能否在同一个平台真正闭环。做到这两点,"每个桥群配一个机巢"就会像"每座大桥配一套在线监测"一样,成为行业标配。